特斯拉Robotaxi再添2起遠端操作事故 目前5筆接管案例全數發生碰撞
記者黃仁杰/編譯
特斯拉最新提交給美國國家公路交通安全管理局(NHTSA)的事故資料顯示,又有2起Robotaxi在「遠端操作員」接管車輛後發生碰撞的案例,使目前公開事故資料中涉及遠端接管的事件增加至5起。
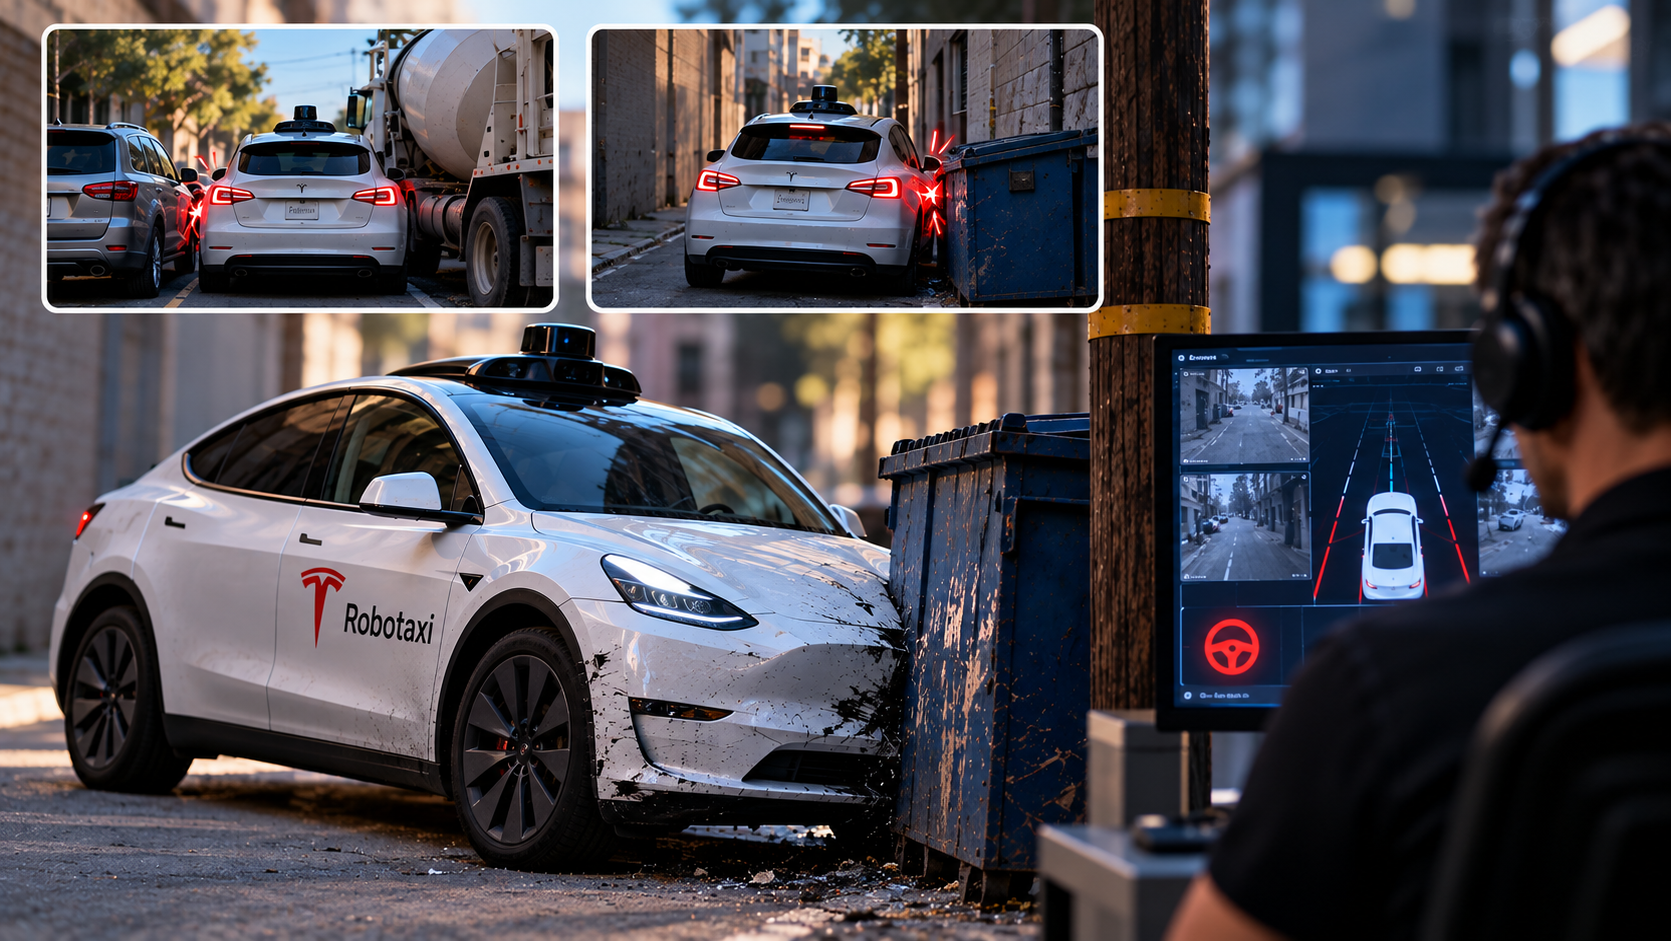
值得注意的是,目前出現在特斯拉Robotaxi事故報告中的5次遠端接管,最終都發生碰撞。不過,特斯拉並未公布遠端操作員實際介入Robotaxi的總次數,因此無法據此計算事故率。
最新2起事故都發生於今年8月,收錄在NHTSA 9月公布的Standing General Order資料中。目前特斯拉已有36筆不同Robotaxi事故通報,高於7月時的22筆。
達拉斯接管後碰上停放SUV
第一起事故發生在達拉斯。
根據編號13781-16678的事故報告,一輛Model Y當時停在住宅區道路上,右側是一輛混凝土攪拌車,左側則停放一輛SUV。
特斯拉在報告中表示,遠端支援操作員接手控制車輛,在向前移動過程中,以約0.4英里時速碰上左側SUV。
事故發生時車內沒有乘客,也只有財物損失。
奧斯汀狹窄巷道撞上垃圾箱
另一起事故發生在奧斯汀。
編號13781-16679的報告顯示,一名遠端操作員當時正在控制Model Y穿越一條巷道,道路一側有電線桿,另一側則放置垃圾箱。
車輛最後以約1英里時速碰上垃圾箱,同樣沒有乘客,也沒有人員受傷。
這兩起事故在特斯拉提交的結構化資料中,駕駛/操作員類型都被標記為「Remote(Commercial / Test)」,也就是由遠端商業或測試操作員控制。
另3起也發生在遠端接管後
另外3起案例中,有1起是今年5月發生於休士頓的樹樁碰撞事故,同樣正式標記為遠端操作。
另外2起則是特斯拉今年5月解除部分事故敘述遮蔽後才曝光。
其中,2025年7月奧斯汀一輛Robotaxi因無法繼續前進,由遠端操作員接手。接管後車輛加速、左轉,最後以約8英里時速衝上路緣並撞上金屬圍欄。
今年1月同樣在奧斯汀,另一輛車因需要導航協助而由遠端操作員接管,之後以約9英里時速撞上施工路障。
5起案例共同點都是車輛自主系統遇到無法自行處理的情境,需要人員遠端介入,之後發生碰撞。
不過,由於特斯拉沒有公布總共進行過多少次遠端接管,因此目前只能確認「事故資料中出現的5次遠端接管都伴隨碰撞」,不能直接推論所有遠端操作都會發生事故。
Waymo不讓遠端人員直接「開車」
Electrek也比較特斯拉與Waymo的遠端支援方式。
Waymo今年2月致函美國參議員Ed Markey時表示,公司並不採用由遠端人員直接執行「動態駕駛任務」的teleoperation模式。
Waymo的遠端人員主要向自駕系統提供建議,系統可以接受或拒絕,而不是讓人員直接操控方向盤。
Waymo確實設計一項非常有限的例外功能,讓受過訓練的人員在車輛受困時,以固定轉向角度、最高約2英里時速讓車輛緩慢向前移動,以清除道路阻塞。
不過Waymo表示,這項功能目前僅在訓練過程中使用,尚未實際用於公共道路。
重點是遠端接管可靠性
目前這些特斯拉事故的嚴重程度都不高,主要發生在低速環境,碰撞物包括SUV、垃圾箱、樹樁、金屬圍欄及施工路障,也沒有造成人員受傷。
但相關案例反映的另一個問題,是Robotaxi在遇到自主系統無法處理的情境時,仍可能需要遠端人員介入。
而遠端駕駛本身也面臨網路延遲、視野受限,以及操作員無法直接感受車輛動態等限制。這也使「遠端支援到底應該只是提供建議,還是直接接管車輛」成為Robotaxi系統設計上的另一項安全課題。
來源:Electrek